数据结构与算法 · 图:拓扑排序与最短路径
本页目录
数据结构与算法
图
笔记整理自 2026 年 10 月 28 日课程
1. 十字链表
十字链表(orthogonal list)将有向图的每条弧同时挂入两条链:按弧尾串起的出弧链,以及按弧头串起的入弧链。因此,同一个弧结点需要保存两个后继指针。
图 1:有向图及其十字链表。实线表示出弧链,虚线表示入弧链。
图中 firstout 指向以该顶点为弧尾的第一条弧,后续沿 tlink 查找;firstin 指向以该顶点为弧头的第一条弧,后续沿 hlink 查找。例如,顶点 A 的出弧链为 ,顶点 C 的入弧链为 。
2. 拓扑排序
将一个有向无环图(directed acyclic graph, DAG)中的所有顶点排成一个线性序列,使每条边 的起点 都出现在终点 之前,这个序列称为拓扑序。若图中存在有向环,环上每个顶点都必须等待前驱,因而不存在拓扑序。
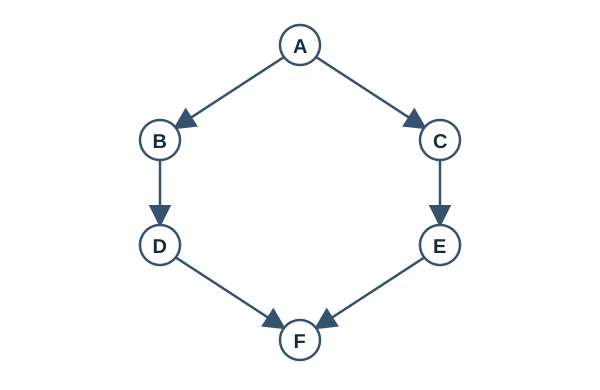
上图中,边 表示 A 必须排在 B 之前,其余边同理。序列 满足所有边的先后关系,因此是一个拓扑序。
2.1. 邻接矩阵
用邻接矩阵 表示上图:行表示边的起点,列表示边的终点。若存在边 ,则 ,否则为 。
| A | B | C | D | E | F | |
|---|---|---|---|---|---|---|
| A | 0 | 1 | 1 | 0 | 0 | 0 |
| B | 0 | 0 | 0 | 1 | 0 | 0 |
| C | 0 | 0 | 0 | 0 | 1 | 0 |
| D | 0 | 0 | 0 | 0 | 0 | 1 |
| E | 0 | 0 | 0 | 0 | 0 | 1 |
| F | 0 | 0 | 0 | 0 | 0 | 0 |
矩阵中第 列的和就是顶点 的入度。因此,A 到 F 的初始入度依次为 。
2.2. BFS TopSort:用队列管理零入度顶点
可以把每个顶点看成一项任务,入边就是它尚未完成的前置任务。入度就是还有多少个前置任务没完成;入度为 时,该任务已经“解锁”,可以进入队列等待处理。
| 取出队头 | 加入拓扑序 | 删去它的出边 | 新的零入度点入队 |
算法先计算所有顶点的入度,并将所有零入度顶点入队。此后每次取出队头顶点 ,将 加入拓扑序,再遍历 的所有出边。每删去一条 ,就将 的入度减 ;若 的入度变为 ,就将 加入队尾。
对上述 DAG 按字母顺序将零入度顶点入队,队列的变化如下:
| 步骤 | 取出 | 队列(队头在左) | 当前拓扑序 |
|---|---|---|---|
| 0 | — | A | |
| 1 | A | B、C | |
| 2 | B | C、D | |
| 3 | C | D、E | |
| 4 | D | E | |
| 5 | E | F | |
| 6 | F | — |
最终得到拓扑序 。它之所以像 BFS,是因为队列会按“解锁”的先后顺序一层层处理顶点;与普通 BFS 不同的是,顶点入队的条件不是“尚未访问”,而是“入度刚好变为 ”。
如果同时有多个零入度顶点,它们的入队顺序可以不同,因此拓扑序不一定唯一。算法结束后,若加入拓扑序的顶点数少于图中顶点总数,则图中存在有向环。
2.3. DFS TopSort:回溯时压栈
BFS TopSort 从“已经没有前置任务”的顶点出发;DFS TopSort 则先沿出边不断向深处访问。它在刚访问顶点时不立即输出,而是等该顶点的所有后继都处理完成后,才在回溯时将它压入结果栈。
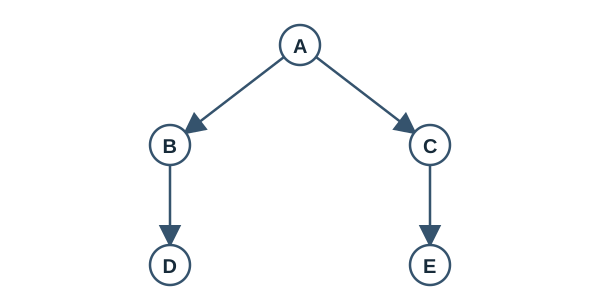
假设从 A 开始,并且先访问 B 这条分支。DFS 先深入 ;D 没有后继,因此先压入 D,然后回溯并依次压入 B。随后访问 ,依次压入 E、C,最后压入 A。因此压栈顺序为 。
| 栈顶 | A | 先弹出 |
| C | ||
| E | ||
| B | ||
| 栈底 | D | 最后弹出 |
图 4:DFS 结束后的结果栈。
从栈顶依次弹出顶点,得到拓扑序 。关键在于:对于每条边 ,v 会先完成并压栈,u 后压栈却先弹出,因此最终 u 一定排在 v 之前。
DFS 会把顶点分为“未访问”、“正在访问”和“已完成”三种状态。如果 DFS 沿某条边到达一个“正在访问”的顶点,说明这条边回到了当前递归路径,图中存在有向环,不能进行拓扑排序。
| 对比 | BFS TopSort | DFS TopSort |
|---|---|---|
| 主要结构 | 入度数组和队列 | 访问状态、递归栈和结果栈 |
| 何时记录顶点 | 从队头取出时 | 所有后继完成、回溯时 |
| 如何发现环 | 输出顶点数不足 | 到达“正在访问”的顶点 |
增加一个 visiting 的状态维护可以判断是否存在环。
3. 带权图的最短路径问题
设带权图为 ,其中 是顶点集, 是边集,权重函数 为每条边指定一个实数权重。在有向图中,边 只允许从 走向 ;在无向图中,同一条边可以向两个方向通行。
从 到 的一条路径记为 ,其中 、,且每对相邻顶点之间都有边。路径的长度是路径上所有边权之和:
最短路径是所有从 到 的路径中长度最小的一条,该最小长度称为最短距离,记为 。问题的输出通常既包括最短距离,也包括一条达到该距离的具体路径。
- 当 时,空路径的长度为 ,因此在没有可达负权环影响时,。
- 当从 无法到达 时,约定 。
- 如果从 可以到达某个负权环,并能再从该环到达 ,则可以反复绕环使路径长度不断减小,因而 到 不存在有限的最短距离。
3.1. 单源最短路径
给定一个源点 ,求 到所有顶点 的最短距离 ,并在需要时恢复对应的最短路径。若只给定一个终点 ,则称为单对最短路径,只需求 及一条从 到 的最短路径。
输入: 和源点 。
输出: 对每个 ,给出 ;若要恢复路径,还需保存每个顶点在最短路径上的前驱。
Dijkstra 算法的实现策略。 以下讨论要求所有边权非负。
把所有顶点分成两组:
- 已确定组:从源点到这些顶点的最短距离已经“拍板”,以后不再修改。
- 候选组:只知道目前找到的最好路线,距离还可能继续缩短。
- 给每个候选顶点挂一块“距离路牌”,记录当前已知的最短距离。每轮选出路牌最小的顶点,把它从候选组移入已确定组。
初始化。
- 已确定组为空。
- 源点 的距离路牌写 ,其他顶点都写 ,表示暂时还没有找到可达路线。
- 每个顶点的前驱都留空;之后每次找到更短路线时,同时记下它是从哪个顶点走来的。
每轮操作。
- 在候选组中找到距离路牌最小的顶点 ,将 移入已确定组。
- 把 当作新的中转站,逐个检查它的邻居。如果“先到 ,再从 走过去”比邻居路牌上的距离更短,就改写路牌,并将该邻居的前驱记为 。这个过程称为松弛。
- 重复上述过程,直到所有可达顶点都已确定。如果只需要源点到终点 的路径,那么 被移入已确定组时就可以结束。
为什么最小路牌可以直接“拍板”?因为所有边权都非负,从其他尚未确定的顶点绕路只会让距离不变或变大,不可能在以后反过来得到一条更短的路。
例子。 下图中从 S 出发,线边的数字表示边权。
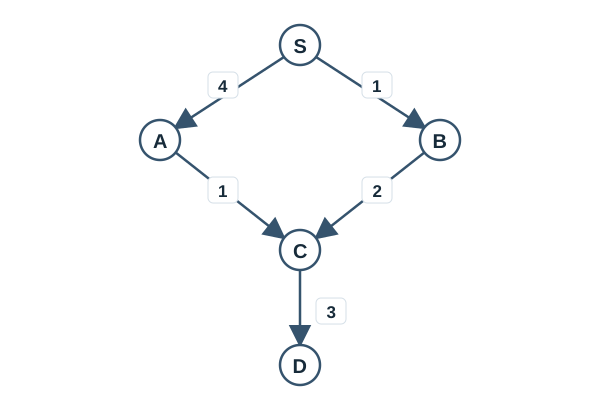
| 拍板顶点 | 已确定组 | 候选路牌 | 本轮变化 |
|---|---|---|---|
| 初始 | 空 | S=0,其余为 | 只知道起点 |
| S | S | A=4,B=1 | 发现 A、B |
| B | S、B | A=4,C=3 | 经 B 到 C 需要 3 |
| C | S、B、C | A=4,D=6 | 经 C 到 D 需要 6 |
| A | S、B、C、A | D=6 | 经 A 到 C 需要 5,不如原来的 3 |
| D | S、B、C、A、D | 空 | 全部完成 |
最终,S 到 A、B、C、D 的最短距离分别是 4、1、3、6。前驱记录为 A←S、B←S、C←B、D←C。例如,从 D 沿前驱倒着走得到 D←C←B←S,反转后就是最短路径 S→B→C→D,总长度为 6。
限制。 Dijkstra 算法不适用于含负权边的图。负权边可能让一个已经“拍板”的距离在以后变得更小,从而破坏上述贪心选择的正确性。实现时,候选组可以直接扫描,也可以用最小堆快速取出距离最小的顶点。
3.2. 所有顶点对之间的最短路径
对每一对顶点 ,求出最短距离 。输出可以表示为一个 的距离矩阵 ,其中 。若还需恢复具体路径,则需额外保存每对顶点之间的中间点或前驱信息。
读者留言
留言区正在准备中。